
Allt om robotgräsklippare › Forum › Robotgräsklippare › Husqvarna Automower® › Driftsproblem › HQ 315X återgår till bäbis-stadiet vid hemgång…
-
FörfattareInlägg
-
Hej!
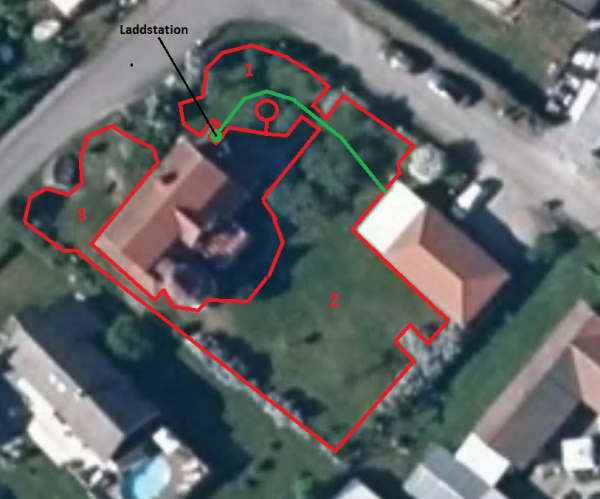
Jag har en Husqvarna 315X 2018, alltså en modell med GPS (som är aktiverad), som jag kört i ca 2 veckor nu. Min tomt ser ut som bifogad bild:
Områdesbenämningarna är endast mina benämningar, inget som är instält i klipparen. Som ni ser finns tre huvudsakliga områden som förbinds med två smala passager som den måste ta sig igenom för att den ska täcka in hela gräsmattan.
Jag köpte en modell med GPS i förhoppningen att slippa krångla med inställningar för att den ska täcka in hela tomen samt hitta hem oavsett var den befinner sig. Jag kunde redan efter ca 1 vecka se en viss intelligens i klippningen. Den kan t.ex. medvetet börja med att följa guidekabeln till område 2 innan den slår på knivarna, den kan även köra väldigt målmedvetet till område 3 och hålla sig där en stund (vända tillbaka om den är på väg ut etc.) och jag har även sett tecken på att den delat upp det största området (nr 2) i olika partier och håller sig inom ett parti i taget vilket är ett ganska trevligt beteende (jag kan rensa maskrosor någon annanstans utan att blir störd).
Men nu till mitt problem: intelligensen är verkligen begränsad till klippningen. 🙁
När den ska hitta hem är det som att den återgår till småbarnsstadiet. Jag har provat med olika inställningar gällande om den ska följa guiden, begränsningsslingan, både och, olika korridorsbredder, men jag får den inte att hitta hem på något effektivt sätt, och verkligen inte med värdighet. Idag tog det 30min för den att hitta hem från område 3, där den betedde sig som följande:1) Den sket som vanligt i sin “skattkarta” och körde slumpmässigt raka linjer hit och dit tills den stötte på begränsningsslingan. Jag hade den inställd på att börja följa begränsningsslingan efter 5min men den gick över i detta läge efter 13 minuters irrande. Vid det laget hade den redan slumpat sig ut till område 2.
2) När den gått över till att följa begränsningsslingan (max korridorsbredd) fastnade den i ett hörn i område 2 där den snurrade 3 varv på samma fläck och därefter började följa slingan åt motsatt riktning istället, tillbaka till område 3.
3) Den lyckades i sakta mak följa slingan och ta sig runt område 3 utan att vända riktning igen och tog sig runt merparten av tomten till den smala passage som förbinder område 1 & 2.
4) Där passerade den guidekablen och ignorerade den fullständigt; det var som att den bestämt sig för att nu är det begränsningsslingan som gäller. När den krånglat sig igenom den smala passagen tog den återigen en vändning och körde motsatt riktning längs slingan tills den kom till laddstationens närområde.
5) Trots att den i sitt irrande runt laddstationen passerade guidekabeln ett otal gånger ignorerades den konsekvent; den bara småduttade i till synes slumpmässiga riktningar och lyckades efter ca 5min tråckla sig in till laddstationen. Total tid för detta onyktra äventyr: 30min. Klipptiden för samma pass var 75min.Jag undrar nu om det finns fler själar där ute med en Husqvarna med GPS, som gjort liknande erfarenheter som jag? Och kan jag förvänta mig någon ytterligare mental utveckling hos den lille gynnaren, eller kommer det att fortsätta så här? Jag kan ju inte för mitt liv begripa varför GPS-navigationen INTE skulle användas vid hemgång – den behövs väl lika mycket där som vid klippningen?
Min enda idé för att förbättra detta och få ut mer klipptid hos denna lilla robot är att deaktivera följning av begränsningsslinga vid hemgång, samt sätta en mycket längre guidekabel, som går vidare till den smala passage mellan område 2 & 3 och förbinds med begränsningsslingan i bortre änden av område 3. Men jag trodde liksom att en modell med GPS inte skulle behöva såna åtgärder lika mycket som en modell utan (?).
Tacksam för lite tips och råd, och om någon mer insatt än jag känner till hur GPS-navigationen faktiskt används hos Husqvarna! 🙂
MVH
Martin SöderlundAttachments:Hei, min 315X har det samme problemet, det virker som om GPS har 1 oppgave, og det er å vise på et dårlig kart hvor den befinner seg… Meget frustrerende å konstatere at klipperen stadig går tom for strøm og må bæres til ladestasjonen 🙁 Har prøvd alle mulige innstillinger, men har ikke funnet en løsning…
Hej,
Jag kontaktade Husqvarnas support och de bekräftade att maskinen inte använder GPS vid sökning efter laddstation, och inte heller vid sökning till området den ska bege sig till för att starta klippningen. Då förlitar den sig på guide-kabel alternativt begränsningskabel, vilket gör den här maskinen precis lika beroende av en guidekabel som en GPS-lös maskin ifall att tomten kräver det. Lite misslyckat tycker jag och något de bör förbättra till kommande generationer.
Jag har nu grävt ner en sjukt lång guidekabel över hela tomten hela vägen runt till min baksida (en mindre, avlägsen yta) för att maskinen ska hitta ut överallt och hitta hem snabbt. Nu funkar det äntligen. Jag ser väl ytterligare en fördel med GPS:n utöver att se på en karta var den befinner sig, och det är att den (förutsatt att det finns guidekabel) kan hålla koll på var den varit och bege sig till ett område den inte befunnit sig på på länge, så man slipper göra inställningar som rör hur den ska fördela klippningen. Och den håller sig på begränsade ytor när den väl klipper, även på en stor öppen yta. Det verkar som att den delar upp tomten i mindre områden och fördelar klippningen jämnt mellan dessa. Lite bekvämt då man själv kan arbeta i trädgården på en annan yta utan att blir störd…
Och sen har jag kommit på ytterligare en kass grej med mjukvaran, och det är att om den stöter på ett hinder på väg ut till sitt själv-valda klippområde avbryter den sökningen och börjar klippa på befintlig plats istället. Den klippte länge mer än halva tiden på ett litet område nära laddstationen för att jag hade ställt in för bred korridorsbredd. Fick ställa korridorsbredd för guiden på 1 (lägsta) för att den ska hitta ut genom en smal korridor där jag lagt plattor över en grusgång. Valde jag 2 fastnade den ofta där och började istället klippa vid laddstationen. Detta verkade dock inte ställa till samma problem vid hemgång; då var den mer envis, gjorde omtag och kom alltid hem relativt fort, vilket gjorde problemet svårt att inse för mig. Tips för någon som tycker att den spenderar för mycket tid nära laddstationen: prova andra korridors-inställningar!
Lycka till med din klippare, hoppas du får det att funka förr eller senare.
/Pastorn
-
FörfattareInlägg

- Du måste vara inloggad för att svara på detta ämne.